


Xe robot sơn sửa chữa cầu dài được thử nghiệm thực địa tại Nhật Bản
17/09/2026
Annie Nguyễn
Công ty Đường cao tốc Liên kết Honshu–Shikoku (JB Honshu-Shikoku Expressway) đã tiến hành thử nghiệm thực địa tại cầu Akashi Kaikyo vào ngày 15/9 nhằm hướng tới việc đưa vào vận hành một robot tự động hóa việc sơn sửa chữa cục bộ trên các cây cầu dài. Sau giai đoạn chứng minh tại cầu Oshima vào năm 2025, hệ thống cơ bản đã tạm thời hoàn thiện vào tháng 3/2026. Lần thử nghiệm này tập trung kiểm chứng các chức năng hướng tới ứng dụng thực tế trên kết cấu cầu, bao gồm nhận diện gỉ sét bằng camera 3D và tự động tạo đường đi cho quá trình mài bề mặt (kelen), qua đó liên kết thông tin kiểm tra với công tác sửa chữa nhằm giảm nhân lực bảo trì.
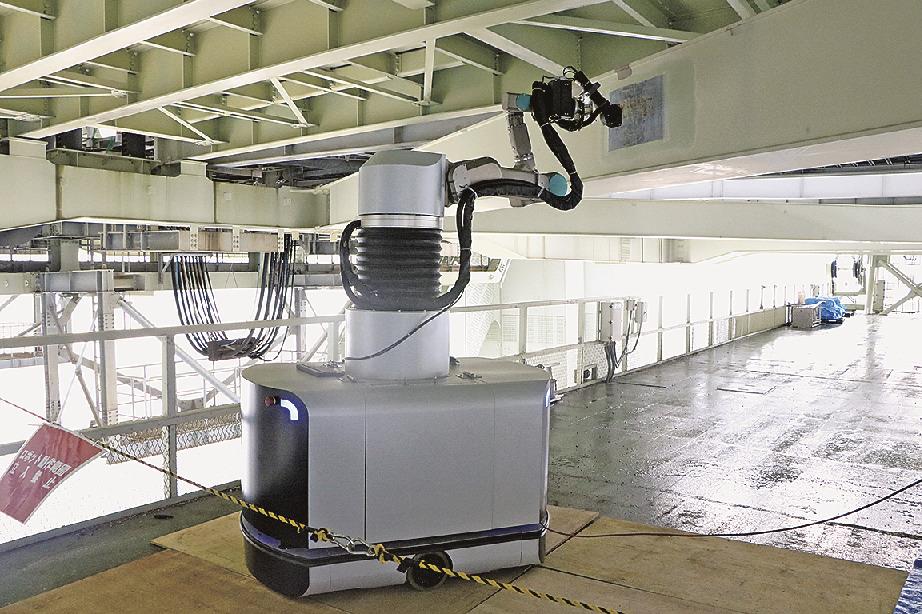
Robot sơn sửa chữa được phát triển trong khuôn khổ Liên danh Phát triển Công nghệ Kiểm tra và Sửa chữa Tự động, một tổ chức hợp tác giữa chính phủ, doanh nghiệp và học viện được thành lập năm 2021 để đối phó với tình trạng thiếu hụt kỹ thuật viên và vấn đề xuống cấp kết cấu trong tương lai. Robot sử dụng xe tự hành AMR (Automated Guided Vehicle) được trang bị tay máy 6 trục và cơ cấu nâng hạ, đặt trên xe công tác ngoài dầm cầu. Dựa trên tọa độ các vị trí biến dạng, robot di chuyển đến mục tiêu và lần lượt thực hiện các công đoạn rửa nước, đo độ mặn, mài bề mặt, phun sơn và xác nhận hoàn thiện, đồng thời ghi lại hình ảnh và kết quả đo sau thi công.
Trong năm tài chính 2026, công đoạn mài bề mặt được cải tiến trọng tâm. Gỉ sét dưới lớp sơn có thể còn sót lại sau một lượt xử lý, và trước đây trong lần xử lý lại đôi khi phải mài cả phần lành. Camera 3D thu thập thông tin hình dạng và màu sắc của bề mặt mục tiêu để trích xuất phần gỉ còn sót; từ lượt thứ hai trở đi, đường đi chỉ được tạo tự động cho những vị trí cần thiết, lặp lại việc chụp ảnh để hạn chế mài quá mức. Do đường đi được tạo tự động bằng camera 3D, không cần thực hiện "teaching" – thao tác cài đặt thủ công chuyển động của tay máy trước khi làm việc – giúp giảm đáng kể nhân công.
Tại thử nghiệm trên cầu Akashi Kaikyo, robot đã thực hiện chuỗi thao tác từ chụp ảnh, tạo đường đi, mài bề mặt đến chụp ảnh lại trên hình ảnh mô phỏng biến dạng dán lên mặt bên dầm cầu. Dữ liệu từ nhiều lần chụp được tích hợp, tự động tính toán đối tượng xử lý và chuyển động của dụng cụ dựa trên màu sắc và hình dạng. Để đối phó với bụi trong quá trình mài, robot cũng được trang bị cửa hút gió giúp giảm lực hút khi thu gom bụi.
Từ năm tài chính 2026 đến 2027, các cải tiến sẽ được tiếp tục tại dầm hộp của cầu Oshima, hướng tới mở rộng ứng dụng cho dầm giàn như cầu Onaruto – nơi có hình dạng phức tạp và môi trường ăn mòn khắc nghiệt – vào khoảng năm tài chính 2028. Việc sửa chữa sớm các hư hỏng cục bộ được kỳ vọng sẽ kéo dài chu kỳ sơn lại toàn bộ và kiểm soát chi phí. Ông Oura Yoshitsugu, Trưởng bộ phận Hỗ trợ Kỹ thuật và Nâng cao thuộc Phòng Thiết bị Bảo trì, chia sẻ: "Không phải thay thế toàn bộ công tác sơn sửa chữa bằng robot, mà lý tưởng nhất là robot và con người phối hợp đúng chỗ. Chúng tôi sẽ tiếp tục chứng minh bao gồm cả hệ thống vận hành."
Song song đó, công ty cũng đẩy mạnh thực dụng hóa "Hệ thống Thông tin Tổng hợp Bảo trì Thế hệ mới" nhằm hệ thống hóa dữ liệu bảo trì. Công cụ hỗ trợ kiểm tra cầu "BIX-eye" đã bắt đầu vận hành tại cầu Oshima trong năm tài chính 2026, và trong tương lai, thông tin biến dạng từ công cụ này sẽ được liên kết với hồ sơ sửa chữa và thi công của robot, hướng tới quản lý thống nhất từ kiểm tra đến sửa chữa.


